미래 자동차 기술의 핵심, 라이다와 카메라 센서. 도대체 어떤 원리로 세상을 보고, 둘의 차이점은 무엇일까요? 자율주행의 비밀을 알기 쉽게 파헤쳐 봅니다.
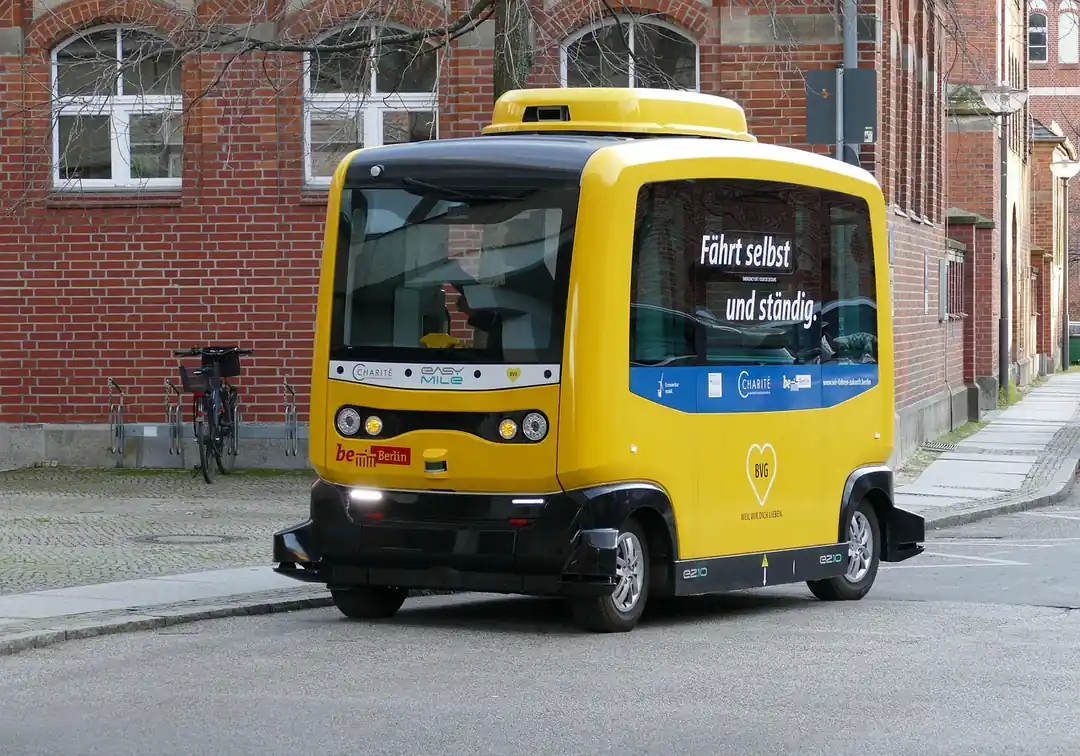
요즘 도로를 달리다 보면 '자율주행'이라는 단어가 얼마나 우리 삶 가까이 다가왔는지 실감하게 됩니다. 몇 년 전만 해도 영화 속 이야기 같았던 기술이 이제는 실제 차량에 탑재되어 운전의 피로를 덜어주고 있죠. 그런데 문득 궁금해지지 않나요? 이 똑똑한 자동차들은 과연 어떻게 우리 눈처럼, 혹은 그 이상으로 세상을 보고 판단하는 걸까요?
그 비밀의 중심에는 바로 '센서' 기술이 있습니다. 사람에게 눈, 코, 귀가 있어 세상을 인지하듯, 자율주행차에게는 주변 환경을 360도로 감지하는 정밀한 센서들이 그 역할을 대신합니다. 수많은 센서 중에서도 가장 핵심적인 역할을 하며, 때로는 서로 경쟁하고 때로는 협력하는 두 주인공이 있습니다. 바로 '라이다(LiDAR)'와 '카메라' 센서입니다.
오늘은 자율주행 기술의 심장과도 같은 이 두 센서에 대해 조금 깊은 이야기를 나눠볼까 합니다. 어떤 원리로 작동하고, 서로 어떤 점이 다른지, 그리고 왜 이 둘의 조화가 완벽한 자율주행을 위해 필수적인지. 복잡한 기술 이야기지만, 최대한 쉽고 편안하게 풀어가 볼게요.
빛으로 세상을 그리는 마법, 라이다(LiDAR)의 원리
자율주행차 관련 이미지를 보면 지붕 위에서 무언가 뱅글뱅글 돌아가는 모습을 한 번쯤 보셨을 겁니다. 그 장치가 바로 라이다(LiDAR, Light Detection and Ranging) 센서입니다. 이름 그대로 '빛을 이용해 거리를 탐지하는 기술'이죠. 원리는 생각보다 간단합니다. 보이지 않는 레이저 펄스를 1초에 수백만 번씩 주변을 향해 발사하고, 그 빛이 물체에 부딪혔다가 다시 센서로 돌아오는 시간을 측정하는 겁니다.
빛의 속도는 일정하기 때문에, 레이저가 돌아오는 시간을 계산하면 센서로부터 물체까지의 거리를 아주 정밀하게 알 수 있습니다. 이 과정을 수백만 번 반복하면 어떻게 될까요? 레이저가 닿은 모든 지점의 거리 정보가 모여 하나의 거대한 3D 점 구름(Point Cloud)을 만들어냅니다. 바로 이 3D 데이터를 통해 라이다는 주변 환경의 형태, 크기, 그리고 거리를 센티미터(cm) 단위의 높은 정확도로 파악하게 됩니다.
라이다의 가장 큰 강점은 바로 이 '정확성'과 '일관성'입니다. 스스로 빛(레이저)을 쏘기 때문에 주변의 밝기에 거의 영향을 받지 않습니다. 칠흑 같은 밤이든, 눈부신 대낮이든, 비나 눈이 오는 궂은 날씨에도 비교적 안정적으로 주변 환경을 3D로 그려낼 수 있죠. 사람의 눈이라면 식별하기 어려운 상황에서도 꾸준한 성능을 보여준다는 것, 이것이 바로 라이다가 자율주행의 안전성을 높이는 핵심 기술로 주목받는 이유입니다.
인간의 눈을 닮은 센서, 카메라의 세계
카메라 센서는 우리에게 가장 친숙한 기술일 겁니다. 자율주행차의 카메라는 기본적으로 사람의 눈과 비슷한 원리로 작동합니다. 렌즈를 통해 들어온 빛을 이미지 센서가 디지털 신호로 바꿔 주변 환경을 2D 이미지로 기록하죠. 하지만 자율주행차의 카메라는 단순히 사진만 찍는 것을 넘어, 인공지능(AI)과 결합하여 이미지 속 정보를 '해석'하는 역할까지 수행합니다.
카메라의 최대 장점은 단연 '풍부한 정보'를 얻을 수 있다는 점입니다. 라이다가 흑백의 3D 구조물을 그리는 데 집중한다면, 카메라는 세상의 모든 색과 텍스처를 담아냅니다. 덕분에 차선이 흰색인지 노란색인지, 신호등이 빨간불인지 초록불인지, 도로 표지판에 어떤 글씨나 기호가 그려져 있는지 등을 명확하게 인식할 수 있습니다. 이는 라이다가 단독으로는 절대 파악할 수 없는, 주행에 필수적인 정보들이죠.
또한, 카메라는 이미 수십 년간 발전해 온 기술인 만큼 대량 생산이 가능해 가격이 저렴하다는 큰 이점을 가집니다. 최근 AI 기술, 특히 딥러닝의 발전으로 이미지 인식률이 비약적으로 향상되면서, 카메라만으로도 높은 수준의 자율주행을 구현하려는 시도(대표적으로 테슬라)가 계속되고 있습니다. 인간 운전자가 눈으로 보고 판단하듯, 카메라와 AI의 조합으로 세상을 이해하려는 접근 방식입니다.
그래서, 라이다 vs 카메라? 정답은 '그리고'
그렇다면 라이다와 카메라, 둘 중 어느 것이 더 우월한 기술일까요? 이 질문은 자율주행 업계의 오랜 논쟁거리였습니다. 하지만 이제 대부분의 전문가는 '어느 하나'가 아닌 '둘 모두'가 필요하다는 결론에 도달했습니다. 두 센서는 세상을 보는 방식이 근본적으로 다르며, 서로의 약점을 완벽하게 보완해 주는 관계이기 때문입니다.
카메라는 악천후나 야간, 역광 등 빛의 변화에 취약하고, 2D 이미지 기반이라 정확한 거리 측정에 한계가 있습니다. 그림자나 이미지 왜곡으로 인해 물체를 잘못 인식할 위험도 존재하죠. 반면, 라이다는 정밀한 3D 거리 측정에는 강하지만, 색상이나 글자를 읽지 못해 신호등이나 표지판을 구분할 수 없습니다. 또한, 아직은 카메라에 비해 가격이 비싸고, 아주 작은 물체나 검은색 물체는 레이저 흡수율이 높아 탐지하지 못하는 경우도 있습니다.
이처럼 각 센서가 가진 명확한 한계 때문에, 자율주행 시스템의 안전성과 신뢰도를 높이기 위해서는 두 센서의 정보를 통합하는 '센서 퓨전(Sensor Fusion)' 기술이 필수적입니다. 라이다가 구축한 3D 지도 위에 카메라가 포착한 컬러와 텍스처 정보를 덧입히는 거죠. 이를 통해 시스템은 '저 앞에 자동차 형태의 물체가 30미터 거리에 있다(라이다 정보)'는 사실과 '그 자동차는 빨간색이고, 브레이크등이 켜져 있다(카메라 정보)'는 사실을 종합하여 훨씬 더 정확하고 안전한 판단을 내릴 수 있게 됩니다.
결국 라이다와 카메라의 관계는 경쟁이 아닌 협력에 가깝습니다. 서로 다른 언어로 세상을 읽고, 그 정보를 하나로 합쳐 더 완전한 그림을 그려나가는 과정이죠. 이들의 완벽한 조화가 이루어질 때, 우리는 비로소 어떤 도로 상황에서도 믿고 맡길 수 있는 진정한 자율주행 시대를 맞이하게 될 겁니다. 기술의 발전이 가져올 새로운 일상이 벌써부터 기다려지네요.